
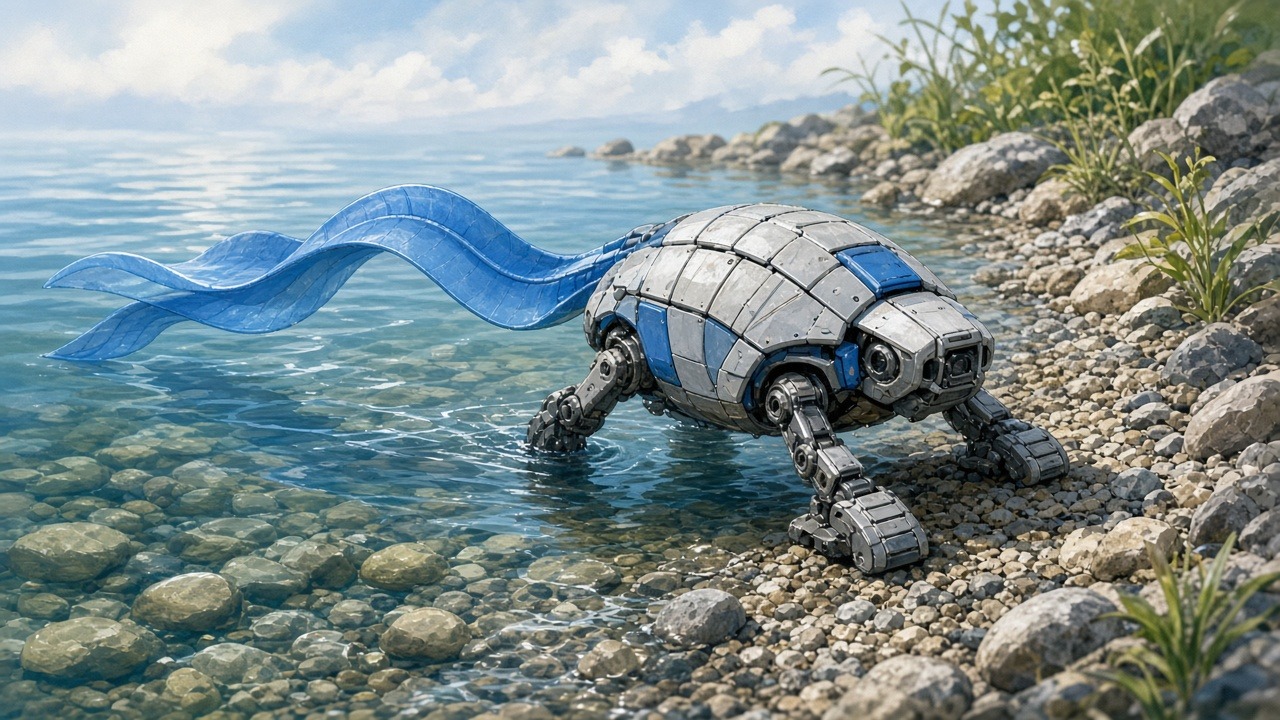
會游泳又會爬陸地的機器人,通常得帶兩套系統:螺旋槳管水、輪子或腳管地,結果又重又耗電又難維修。以色列內蓋夫本古里安大學(Ben-Gurion University of the Negev)Zarrouk 實驗室做出的 SAWbot,反其道而行——整段像鰻魚一樣的前進波動,全部由一顆馬達產生。
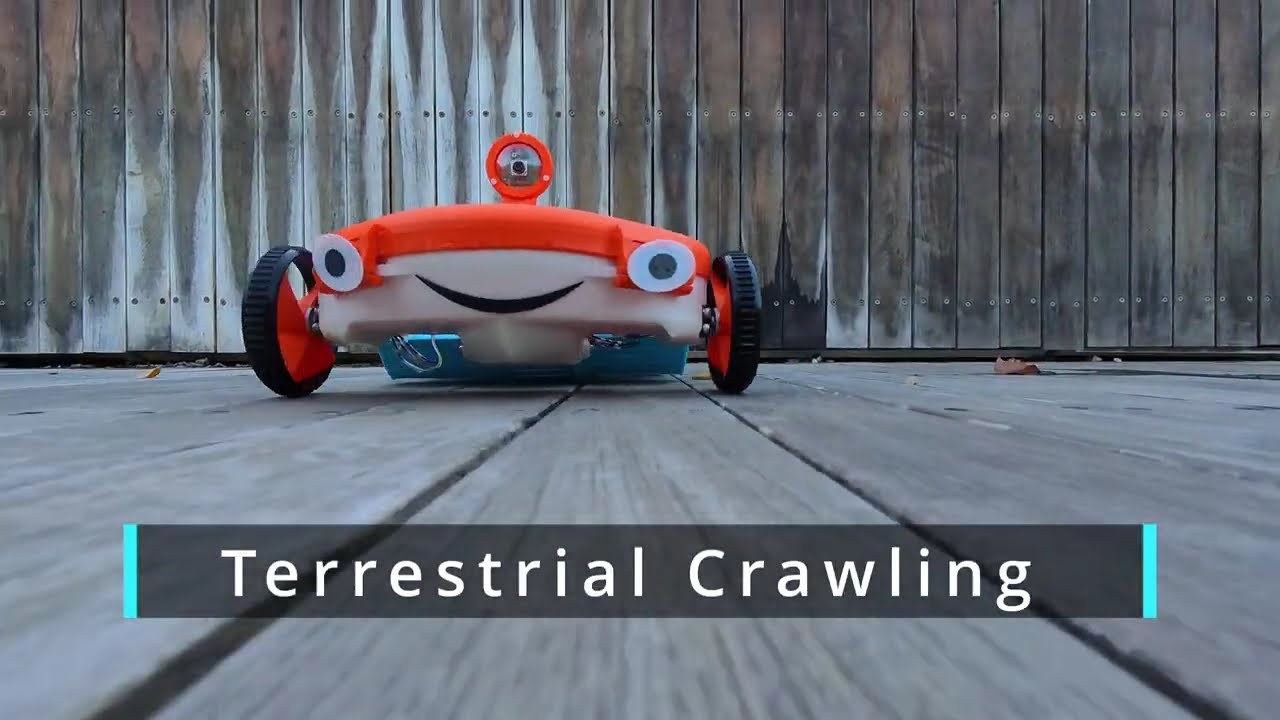
圖片來源:ZARROUK LAB
藍色柔性鰭張在機身後方兩根支架之間,馬達帶動旋轉件推拉膜面,讓接近正弦波的波動從前向後連續傳遞,把水往後推、機器人往前游。因為波形來自機構本身,不必一排伺服馬達同步跳舞,控制器也簡單許多。
水裡 34 公分/秒,上岸照樣走
研究團隊在《IEEE Robotics and Automation Letters》報告:最高游泳速度每秒 34 公分;前進比(advance ratio)達 0.73,代表機器人速度可達波形速度的 73%,接近高效生物游泳者。機械運輸成本從低速 0.13 到高速 0.37,屬於目前公開的游泳機器人裡相當省電的一掛。
實地測試涵蓋水面、草地、碎石、木棧道、斜坡、台階,以及水陸交界。前段密封機箱裝電子與電池,兩側有履帶式輪子負責陸地,後方浮筒撐住波動組件。
這類機器人若拿去巡查濕地水質、拍攝水鳥巢區,最大的賣點不是炫技,而是「帶得出去、泡得久、壞了好修」。單一馬達架構正好對上這些需求。
當然,實驗室數據到量產產品還有防水等級、續航與自主導航要補。但把波動推進做到又省又穩,已經跨過兩棲機器人最頭痛的一關。
實驗室官方頻道公開了 SAWbot 的水陸測試:
影片來源:ZARROUK LAB/YouTube
※ 若影片沒有中文字幕,可點播放器右下角的齒輪 → 字幕 → 自動翻譯 → 中文(繁體)。
簡單機構,反而適合長期待在濕地
對工程師來說,啟示很清楚:巧妙的機構有時比一堆程式與馬達更可靠。一顆馬達、一組驅動比較好密封、好維修、也比較便宜,正適合要在池塘、濕地長期巡邏監測的任務;團隊也強調這種波動對水生生物擾動較小。
兩棲機器人常被想像成科幻載具,SAWbot 提醒大家:先把「推進」這件事做對、做省,才有機會真的長期泡在野外工作。
下次再看到「水陸兩用」宣傳,不妨先問一句:它是用幾套推進系統?答案若是「一顆馬達」,你大概就知道工程師走的是哪條路。
