
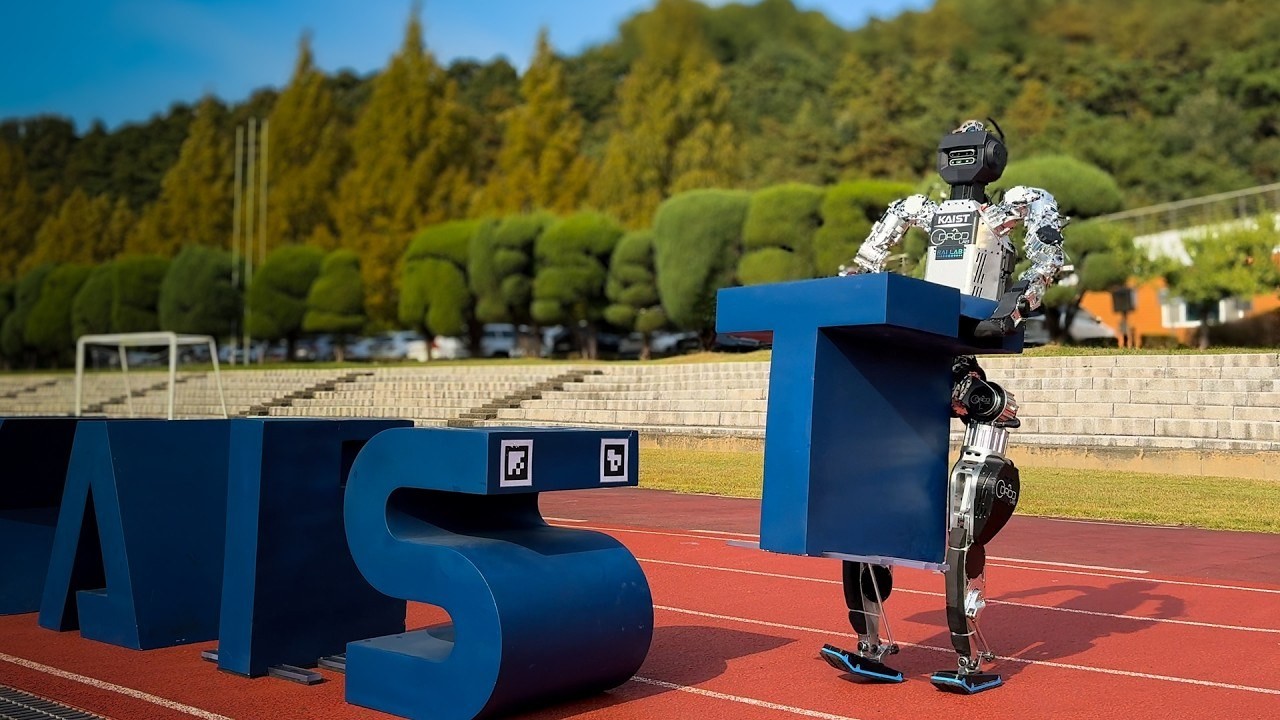
韓國科學技術院(KAIST)動態機器人控制與設計實驗室(DRCD Lab)公開最新一代人形機器人 Humanoid v0.9 的「全身移動操作」能力:機器人可以一邊走路,一邊推動最重約 35 公斤的物體,也能抬起約 20 公斤的東西,全程主要靠機載視覺,不是事先排好的動畫。
手臂部分與 RAILAB 合作。團隊強調,這些技能來自深度強化學習,以及向人類示範學習,屬於研究平台,不是立刻要賣的商品。
走路、平衡、出力,一次搞定
人形機器人最難的地方,往往不是單獨走路或單獨抓東西,而是兩者同時發生:推重物會改變重心,腳步與軀幹必須立刻補償。影片中可以看到機器人在實驗室裡推箱子、搬物、再把積木排成「KAIST」字樣。
這種「邊移動邊操作」被稱為 loco-manipulation,是人形機器人要走進真實工廠、倉庫之前必須跨過的門檻之一。
KAIST 長期在雙足行走與全身控制領域累積深厚,v0.9 把「可邊走邊出力」拍給外界看,有助於爭取產業與政府對人形機器人研究的支持。
影片裡排出 KAIST 字母的橋段,也讓觀眾一眼看懂精度:推得動重物之外,還得放得準。
KAIST 實驗室官方頻道公開了完整示範:
※ 若影片沒有中文字幕,可點播放器右下角的齒輪 → 字幕 → 自動翻譯 → 中文(繁體)。
離上班還有一段路,但方向很清楚
研究型機和量產機差很多:實驗室地板平整、任務可控,工廠則充滿突發狀況。不過 KAIST 這次展示,至少證明韓國自製人形平台在重接觸、全身協調上有進度。
對一般觀眾來說,看點很直白——機器人不再只是揮手打招呼,而是真的在出力做事。下一步若能走到戶外或不平整地面,話題還會再熱一波。
距離家庭與工廠還有感測、電池、成本與安全一堆關卡。不過研究演示的價值,本來就是先證明「做得到」,再談「做得久、做得便宜」。韓國這波人形機器人熱,又多了一支有份量的實驗室影片。
接下來若公開戶外或斜坡測試,會更能看出這套全身控制在實驗室之外還剩多少穩定度。
