
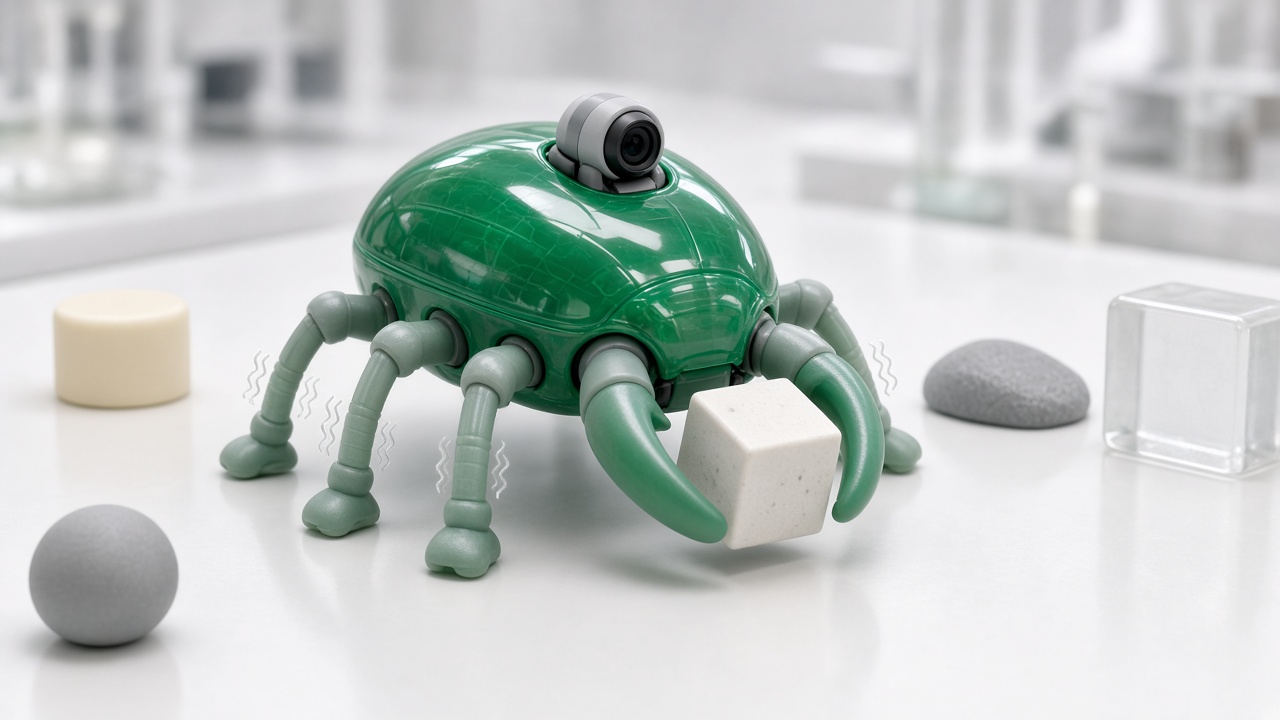
只要彎一下手指,桌上的小機器人就往前走、轉彎,還能用「大顎」夾起東西搬走。韓國科學技術院(KAIST)10 月 13 日宣布,新材料工程系的研究團隊和美國加州理工學院(Caltech)、新加坡南洋理工大學(NTU)合作,開發出模仿甲蟲的人工肌肉軟體機器人「BeetleBot」(甲蟲機器人),研究刊登在期刊《科學進展》(Science Advances)。
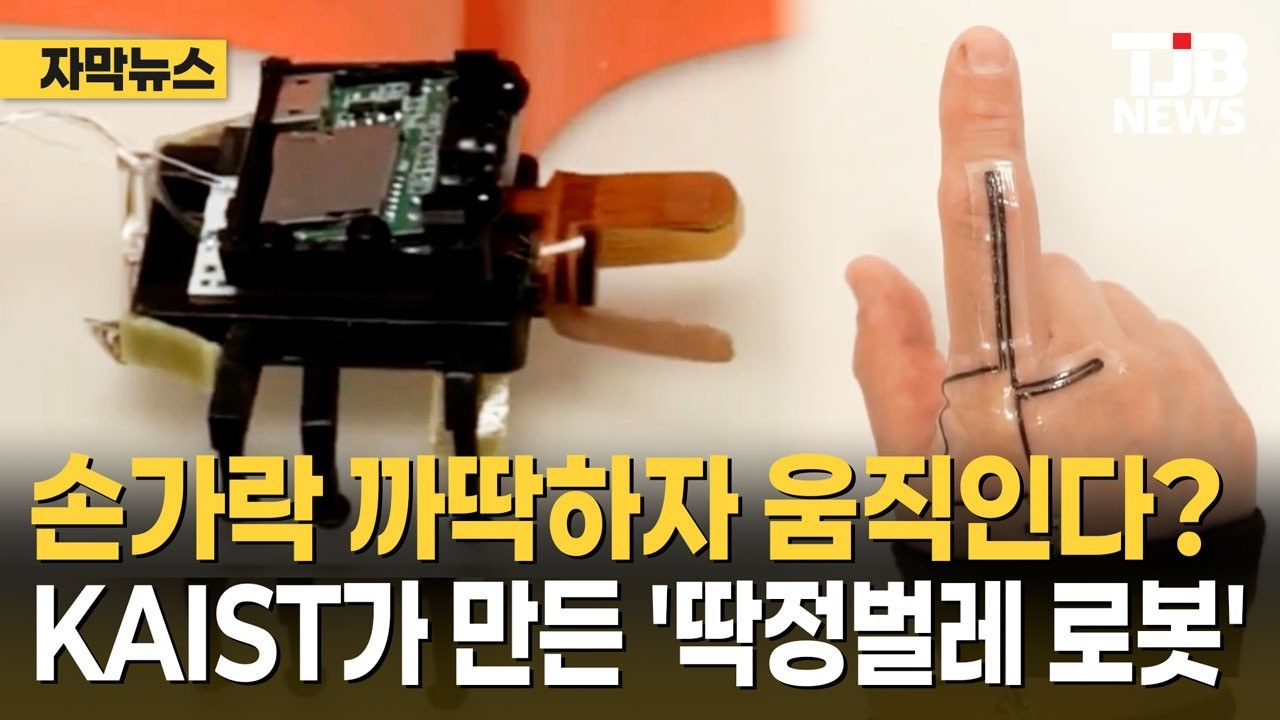
圖片來源:TJB NEWS/YouTube
受熱會收縮的人工肌肉,讓腳和大顎動起來
據韓國《Herald 經濟》報導,甲蟲機器人模仿了甲蟲的腳和大顎結構。過去的軟體機器人多半只能分別做到「會動」或「會感覺」,這次則是把人工肌肉行走、夾取物體、視覺和觸覺感測,以及使用者操控整合在同一台機器上。
關鍵是會像真正肌肉一樣收縮的人工肌肉。團隊用 3D 列印做出一種受熱就會收縮的高分子材料「液晶彈性體」(LCE),再搭配通電發熱的驅動裝置來帶動機器人的腳。只要調整每隻腳的肌肉啟動順序,就能前進或左右轉彎。模仿大顎的夾子也用了人工肌肉和壓力感測器,夾住東西時可以感覺到有沒有夾好。
韓國大田 TJB 電視台也報導了這台甲蟲機器人:
影片來源:TJB NEWS/YouTube
※ 若影片沒有中文字幕,可點播放器右下角的齒輪 → 字幕 → 自動翻譯 → 中文(繁體)。
手指上的感測貼片,就是遙控器
最特別的是操控方式。團隊做了一片可以伸縮的感測貼片貼在手指上,裡面的奈米碳管會隨著手指彎曲或伸直產生電子訊號,轉換成前進、左轉、右轉、夾取四種指令,再透過藍牙傳給機器人。使用者可以看機器人身上小鏡頭拍到的畫面,也能從壓力感測器知道東西有沒有夾穩,形成「雙向回饋」。
實驗中,甲蟲機器人成功避開障礙物、接近目標,再把東西夾起來搬到別的地方。團隊認為,未來可以用來檢查工業設備裡的狹窄縫隙,或回收人進不去的地方裡的小零件和樣本。不過要真正上場,人工肌肉的速度、能源效率、耐用度和通訊穩定度都還需要再改進。團隊下一步計畫開發在低溫下也能快速作動的人工肌肉,並讓機器人能直接運用視覺和觸覺資訊來調整動作。
