
一般來說,要讓水下機器人能上浮、下沉、前進後退,再加上原地轉向,至少需要 6 個致動器(提供動力的零件),但美國北卡羅來納州立大學的研究團隊做出的新機器人,只用 2 個就辦到了!這款模仿海洋生物「羽星」(又稱海羊齒)的軟體機器人,研究成果 10 月 7 日發表在國際期刊《科學進展》(Science Advances)。
圖片來源:Jie Yin, NC State University(EurekAlert!)
四片會自己彈回來的「翅膀」,切換三種游法
羽星是一種棘皮動物,靠著協調好幾隻腕的擺動,就能往任何方向移動,或是停在水中。研究團隊仿照這個概念,在機器人中央的圓盤裡放進 2 個致動器,周圍伸出 4 片有彈性的「翅膀」。這些翅膀屬於「單穩態」結構,被壓下去之後會自己彈回原來的位置。
當兩個致動器同時啟動,4 片翅膀會一起往下拍,關掉後又彈回來;快速重複就能往上游,停止拍動會慢慢下沉,慢慢拍則可以懸停在水中,研究人員把它叫做「水母模式」。只啟動其中一個時,單片翅膀會像魚尾一樣擺動,推著機器人前進或後退,這是「魚模式」;兩個致動器快速輪流啟動,機器人就會原地旋轉來改變方向,稱為「旋翼模式」。三種模式組合起來,就能在水中三度空間自由移動。
研究團隊也在 YouTube 上公開了機器人在水中游動的示範影片:
影片來源:Yin Lab@NCSU/YouTube
※ 若影片沒有中文字幕,可點播放器右下角的齒輪 → 字幕 → 自動翻譯 → 中文(繁體)。
用「機械智慧」省下馬達,下一步要做無線版
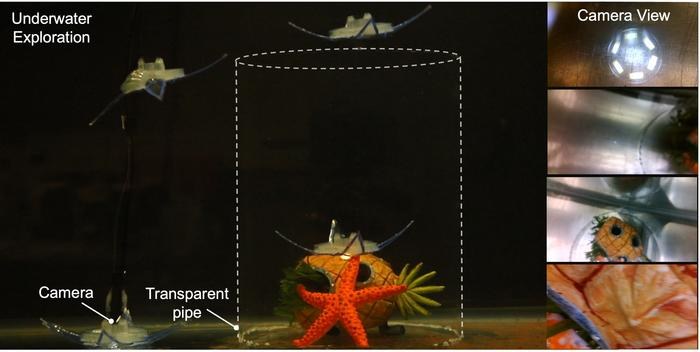
研究的通訊作者、北卡州立大學機械與航太工程系教授表示,這是「機械智慧」的例子:讓機器人本身的結構和環境互動來完成大部分的工作,減少電腦或人類需要下的指令。根據論文,機器人最快每秒可以游 1.64 個身長,最快每秒能轉 90 度。團隊也示範讓機器人搭載鏡頭探索水下空間,或是單獨、多台合作在水中搬運物品。
論文第一作者說,團隊過去曾做出模仿蝠魟的水下機器人,雖然游得很快,卻沒辦法在三度空間靈活移動,這次的羽星機器人就是為了補足這一點。研究人員表示,下一步希望做出完全無線的版本,也歡迎其他領域的專家一起合作,找出更多應用方式。這項研究由北卡州立大學與維吉尼亞大學等單位共同完成。
資料來源:NC State University/EurekAlert!(2026/10/7)、Tech Xplore、Cult of Mac/Yahoo Tech(2026/10/9)
